





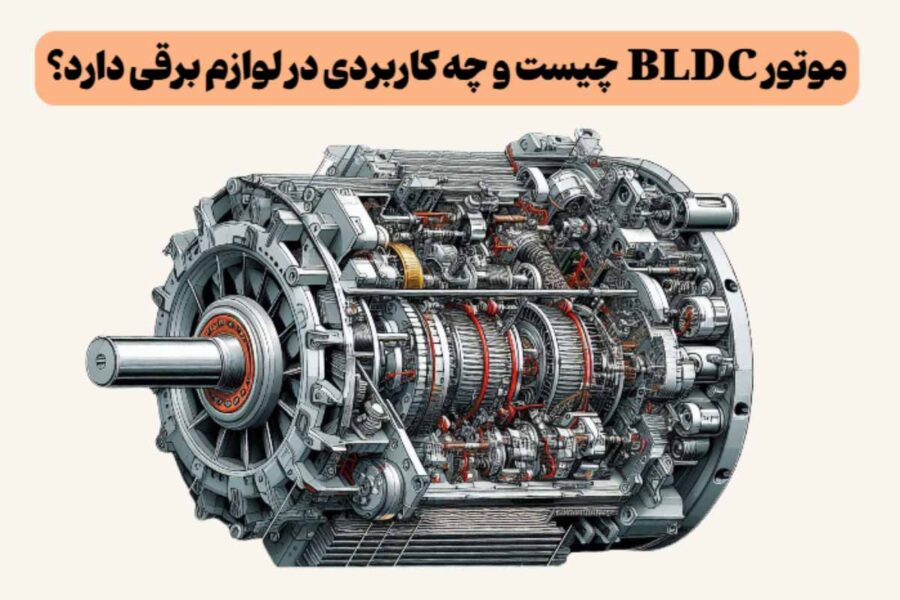
موتور الکتریکی قلب بسیاری از لوازم خانگی و تجهیزات برقی است و عملکرد آن تأثیر مستقیمی بر مصرف انرژی، میزان صدا، سرعت و طول عمر دستگاه دارد. به همین دلیل، برای دستیابی به عملکرد دقیقتر و پایدارتر، از فناوریهای مختلفی در طراحی و ساخت موتورهای الکتریکی استفاده میشود. یکی از فناوریهای پیشرفته در این زمینه، موتور BLDC یا موتور بدون جاروبک است. این موتورها به دلیل راندمان بالا، استهلاک پایین و قابلیت کنترل دقیق سرعت، در بسیاری از تجهیزات مدرن مورد استفاده قرار میگیرند. در موتورهای BLDC، فرایند کنترل چرخش روتور بهجای جاروبک و کموتاتور مکانیکی، توسط مدارهای الکترونیکی انجام میشود.
کاربرد موتور BLDC تنها به تجهیزات صنعتی محدود نمیشود و در لوازم خانگی مختلف مانند ماشین لباسشویی، کولر آبی، کولر گازی، یخچال و فریزر، پنکه و جاروبرقی نیز به کار میرود. به همین دلیل، در ادامه این مطلب به نحوه عملکرد، انواع، روشهای کنترل، مزایا و معایب موتور BLDC میپردازیم. همچنین بررسی میکنیم موتور BLDC لباسشویی چیست و چه تفاوتی با موتور تسمهای، سیستم دایرکت درایو و موتور اینورتر دارد.
موتور BLDC چیست؟
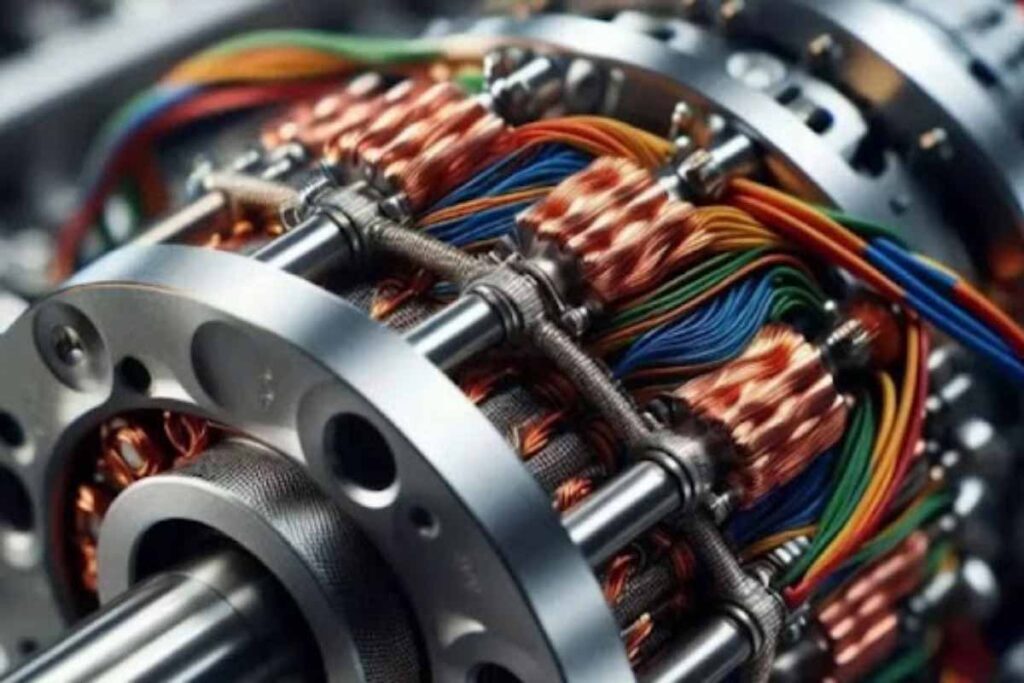
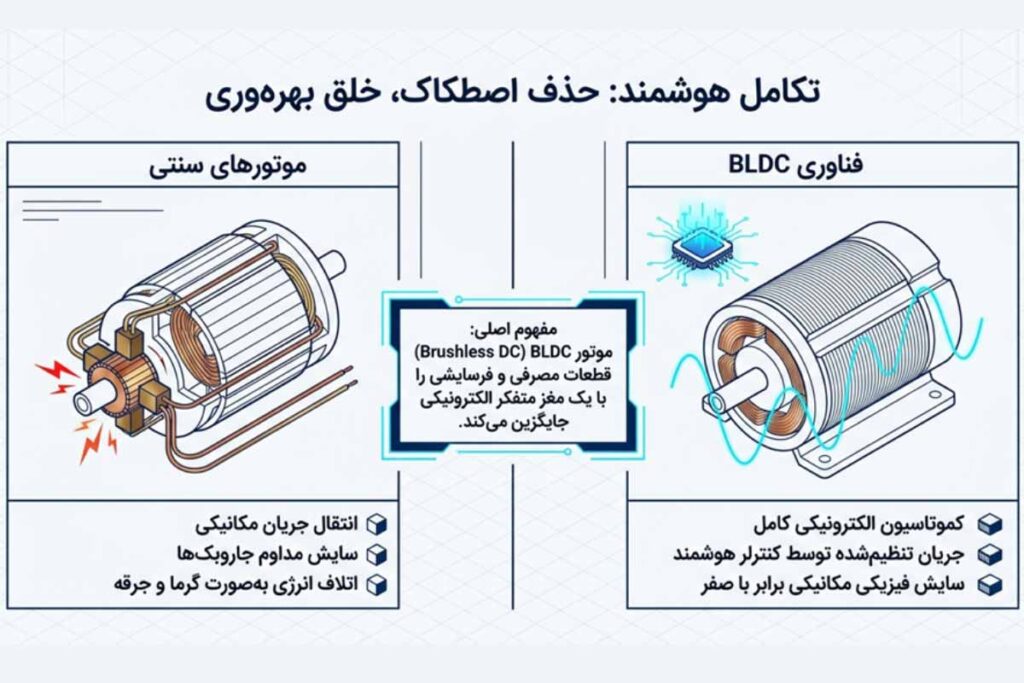
موتور BLDC که مخفف Brushless DC Motor و به معنای موتور جریان مستقیم بدون جاروبک است، یکی از انواع موتورهای الکتریکی با راندمان بالا و قابلیت کنترل دقیق محسوب میشود. تفاوت اصلی موتور BLDC با موتورهای DC جاروبکدار در نحوه ایجاد و کنترل حرکت است. در موتورهای DC معمولی، انتقال جریان به بخش دوار با استفاده از جاروبک و کموتاتور مکانیکی انجام میشود؛ اما در موتور BLDC این قطعات حذف شدهاند. در این موتورها، سیمپیچها روی بخش ثابت یا استاتور قرار دارند و روتور معمولاً از آهنرباهای دائم تشکیل شده است.
در موتور BLDC، کنترلر الکترونیکی با تنظیم و تغییر جریان در سیمپیچهای استاتور، میدان مغناطیسی لازم برای چرخش روتور را به وجود میآورد. این فرایند که به آن کموتاسیون الکترونیکی گفته میشود، امکان کنترل دقیق سرعت و گشتاور موتور را فراهم میکند. حذف جاروبک و کموتاتور مکانیکی نیز باعث کاهش سایش و نیاز به تعمیر و نگهداری میشود و به عملکرد کمصدا و افزایش طول عمر موتور کمک میکند.
اجزای اصلی موتور BLDC
| نام اجزا | توضیحات |
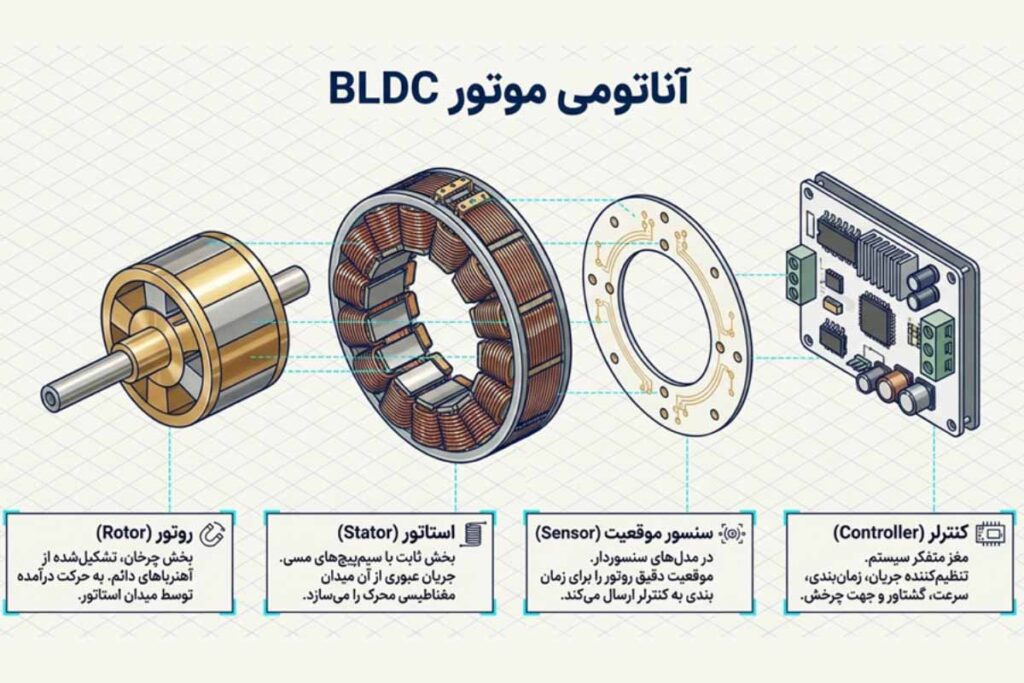
| روتور | بخش چرخان موتور است که در موتورهای BLDC معمولاً از آهنرباهای دائم تشکیل میشود و در اثر میدان مغناطیسی ایجادشده توسط استاتور به حرکت درمیآید. |
| استاتور | بخش ثابت موتور است که سیمپیچها روی آن قرار دارند. با عبور جریان از این سیمپیچها، میدان مغناطیسی موردنیاز برای چرخش روتور ایجاد میشود. |
| کنترلر الکترونیکی | جریان سیمپیچهای استاتور را با زمانبندی مناسب کنترل میکند و امکان تنظیم سرعت، گشتاور و جهت چرخش موتور را فراهم میسازد. |
| سنسور موقعیت | در موتورهای سنسوردار، موقعیت روتور را تشخیص میدهد و اطلاعات آن را در اختیار کنترلر قرار میدهد تا کموتاسیون الکترونیکی در زمان مناسب انجام شود. |
عملکرد موتور BLDC
عملکرد موتور BLDC بر اساس برهمکنش میدانهای مغناطیسی بین استاتور و روتور انجام میشود. در این موتور، سیمپیچها روی بخش ثابت یا استاتور قرار دارند و روتور معمولاً از آهنرباهای دائم تشکیل شده است. با عبور جریان الکتریکی از سیمپیچهای استاتور، میدان مغناطیسی ایجاد میشود. این میدان با میدان مغناطیسی روتور برهمکنش میکند و گشتاور لازم برای چرخش روتور را به وجود میآورد.
برای ادامه چرخش روتور، جریان باید در زمان مناسب بین سیمپیچهای مختلف استاتور جابهجا شود. این فرایند که کموتاسیون الکترونیکی نام دارد، توسط کنترلر یا درایور موتور انجام میشود. کنترلر با توجه به موقعیت روتور، زمان و ترتیب مناسب تحریک سیمپیچها را مشخص میکند و با تنظیم جریان و توان ورودی، سرعت و گشتاور موتور را کنترل میکند.
به همین دلیل، عملکرد موتور BLDC تنها به ساختار خود موتور وابسته نیست و کنترلر الکترونیکی نیز نقش مهمی در راندمان، سرعت، گشتاور و پایداری آن دارد. ترکیب موتور بدون جاروبک با کنترل الکترونیکی دقیق، باعث شده است موتورهای BLDC در لوازم خانگی و تجهیزات مختلف کاربرد گستردهای داشته باشند.
روشهای کنترل موتورهای BLDC
روش کنترل موتور BLDC به نحوه تشخیص موقعیت روتور، روش کموتاسیون و نحوه تنظیم جریان موتور بستگی دارد. مهمترین روشها عبارتاند از:
کنترل سنسوردار
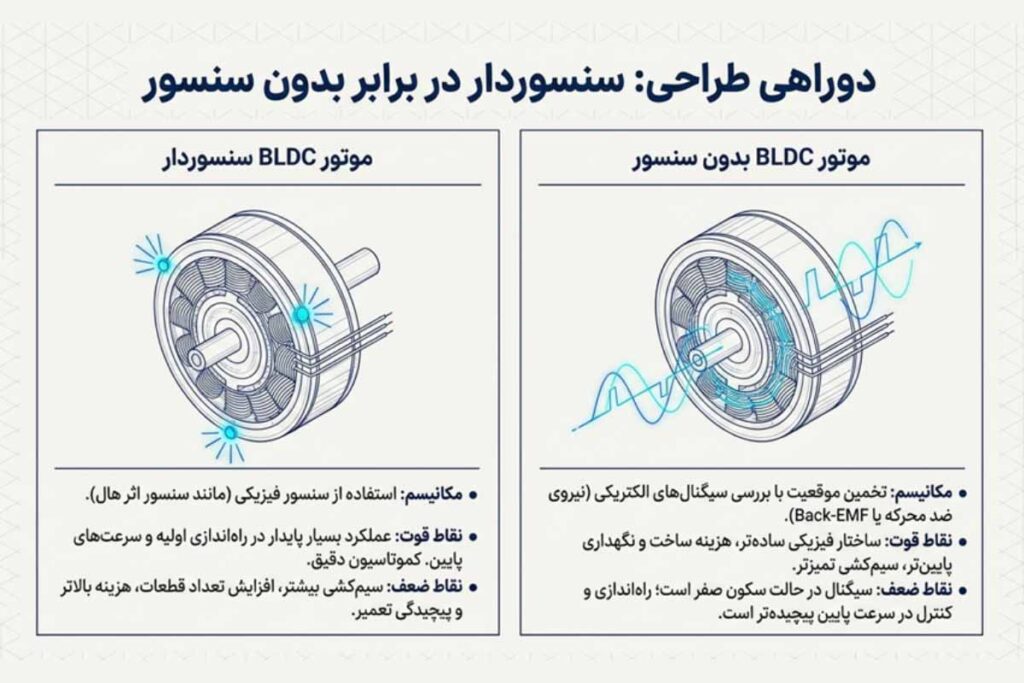
در این روش، حسگرهایی مانند سنسور اثر هال (Hall Effect) موقعیت روتور را تشخیص میدهند و اطلاعات آن را به کنترلر ارسال میکنند. کنترلر نیز بر اساس این اطلاعات، زمان مناسب تغییر جریان در فازهای موتور را تعیین میکند. این روش بهخصوص هنگام راهاندازی و در سرعتهای پایین، کنترل پایدار و دقیقی فراهم میکند.
کنترل بدون سنسور
در موتورهای BLDC بدون سنسور، موقعیت روتور با استفاده از اطلاعات الکتریکی موتور، مانند نیروی ضد محرکه (Back-EMF)، تخمین زده میشود. حذف سنسورها ساختار سیستم را سادهتر میکند، اما کنترل موتور در زمان توقف و سرعتهای بسیار پایین پیچیدهتر است.
کموتاسیون ششمرحلهای
در این روش، جریان بهصورت متوالی بین فازهای موتور جابهجا میشود تا میدان مغناطیسی استاتور با حرکت روتور هماهنگ بماند. این روش به دلیل ساختار نسبتاً ساده، یکی از روشهای رایج کنترل موتورهای BLDC است.
کنترل PWM و FOC
PWM یا مدولاسیون پهنای پالس معمولاً در کنار روش کموتاسیون برای تنظیم توان، سرعت و گشتاور موتور استفاده میشود. در کاربردهای پیشرفتهتر نیز از FOC یا کنترل میدانگرا برای دستیابی به حرکت نرمتر و کنترل دقیقتر سرعت و گشتاور استفاده میشود.
معرفی انواع الکتروموتور BLDC
موتورهای BLDC از نظر ساختار و نحوه عملکرد، در مدلهای مختلفی ساخته میشوند. برای شناخت بهتر این موتورها، میتوان آنها را بر اساس تعداد فازهای استاتور، محل قرارگیری روتور و نحوه تشخیص موقعیت روتور دستهبندی کرد.
1- موتور BLDC تکفاز
موتورهای BLDC تکفاز دارای یک مجموعه سیمپیچی تکفاز در استاتور هستند و معمولاً در تجهیزات کوچک و کاربردهای کمتوان مورد استفاده قرار میگیرند. ساختار ساده این موتورها، طراحی مدار کنترل را نیز نسبت به مدلهای چندفاز سادهتر میکند. با این حال، موتورهای تکفاز در برخی کاربردها از نظر قابلیت کنترل، راندمان و عملکرد دینامیکی، محدودیت بیشتری نسبت به موتورهای چندفاز دارند.
2- موتور BLDC دو فاز
موتورهای BLDC دو فاز دارای دو مجموعه سیمپیچی در استاتور هستند. با کنترل و تغییر جریان در این سیمپیچیها، میدان مغناطیسی موردنیاز برای چرخش روتور ایجاد میشود. این موتورها معمولاً در تجهیزات کمتوان و کاربردهای خاص مورد استفاده قرار میگیرند و در مقایسه با موتورهای BLDC سهفاز، کاربرد گستردهای ندارند.
3- موتور BLDC سهفاز
موتور BLDC سهفاز یکی از رایجترین انواع این موتورها در تجهیزات صنعتی و لوازم برقی است. در این ساختار، سه مجموعه سیمپیچی روی استاتور قرار دارد و کنترلر با تغییر متوالی جریان در این فازها، میدان مغناطیسی موردنیاز برای چرخش روتور را ایجاد میکند. این میدان، روتور مجهز به آهنرباهای دائم را به حرکت درمیآورد و امکان کنترل مناسب سرعت و گشتاور را فراهم میکند.
به دلیل راندمان بالا، عملکرد پایدار و قابلیت کنترل دقیق، موتورهای BLDC سهفاز در تجهیزات مختلفی مانند ماشین لباسشویی، فن، پمپ، سیستمهای تهویه و وسایل نقلیه الکتریکی مورد استفاده قرار میگیرند.
4- موتور BLDC با روتور داخلی
در موتور BLDC با روتور داخلی، بخش دوار موتور در داخل استاتور قرار دارد و آهنرباهای دائم روی روتور نصب شدهاند. با تحریک سیمپیچهای استاتور، میدان مغناطیسی ایجاد میشود و روتور را به چرخش درمیآورد.
این ساختار به دلیل امکان دستیابی به سرعت چرخش بالا، پاسخ دینامیکی مناسب و ابعاد نسبتاً فشرده، در بسیاری از تجهیزات الکتریکی و سیستمهای محرکه مورد استفاده قرار میگیرد. بسیاری از موتورهای BLDC مورد استفاده در لوازم برقی نیز از ساختار روتور داخلی بهره میبرند.
5- موتور BLDC با روتور خارجی
در موتور BLDC با روتور خارجی، روتور در اطراف استاتور قرار دارد و آهنرباهای دائم روی بخش دوار نصب شدهاند. با تحریک سیمپیچهای استاتور، میدان مغناطیسی ایجاد میشود و روتور خارجی را به چرخش درمیآورد.
این ساختار به دلیل تولید گشتاور مناسب در سرعتهای پایین، برای کاربردهایی که به چرخش پایدار و گشتاور مناسب نیاز دارند، گزینه مطلوبی است. به همین دلیل، نمونههایی از موتورهای BLDC با روتور خارجی را در فنها، هواکشها و برخی سیستمهای تهویه مشاهده میکنیم. در این طراحی، روتور چرخان به بخش مکانیکی یا بار متصل میشود و حرکت را بهصورت مستقیم منتقل میکند.
6- موتور BLDC سنسوردار
در موتورهای BLDC سنسوردار، موقعیت روتور به کمک حسگرهایی مانند سنسور اثر هال بهصورت مستقیم تشخیص داده میشود. این سنسورها اطلاعات موقعیت روتور را به کنترلر ارسال میکنند و کنترلر بر اساس این اطلاعات، زمان مناسب تغییر جریان در سیمپیچهای استاتور را تعیین میکند.
در نتیجه، کموتاسیون الکترونیکی با دقت بیشتری انجام میشود و موتور، بهخصوص هنگام راهاندازی و در سرعتهای پایین، عملکرد پایدار و قابلکنترلتری دارد. در مقابل، استفاده از سنسورها و سیمکشی اضافی، تعداد قطعات سیستم را افزایش میدهد و طراحی و تعمیر آن را نسبت به مدلهای بدون سنسور کمی پیچیدهتر میکند.
7- موتور BLDC بدون سنسور
در موتورهای BLDC بدون سنسور، برای تشخیص موقعیت روتور از حسگرهای فیزیکی استفاده نمیشود. در عوض، کنترلر با بررسی سیگنالهای الکتریکی موتور، موقعیت روتور را بهصورت غیرمستقیم تخمین میزند. یکی از روشهای رایج برای این کار، اندازهگیری نیروی ضد محرکه (Back-EMF) ایجادشده در سیمپیچهای موتور است.
این روش با حذف سنسورها و سیمکشی مربوط به آنها، ساختار سیستم را سادهتر میکند و هزینه ساخت و نگهداری را کاهش میدهد. با این حال، در حالت سکون و سرعتهای بسیار پایین، سیگنال Back-EMF ضعیف یا صفر است؛ بنابراین راهاندازی و کنترل موتور در این محدوده نسبت به موتورهای سنسوردار پیچیدگی بیشتری دارد.
مزایای موتور BLDC
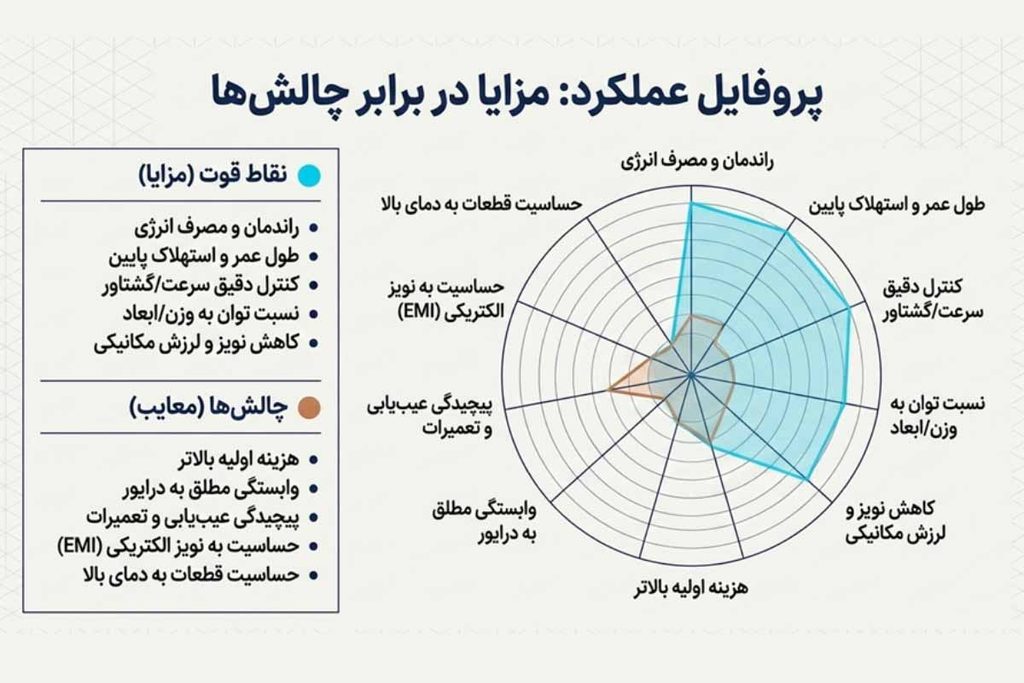
ساختار موتور BLDC با حذف جاروبک و کموتاتور مکانیکی، میزان سایش و تلفات ناشی از تماس قطعات را کاهش میدهد. همچنین استفاده از آهنرباهای دائم در روتور و کنترل الکترونیکی جریان در سیمپیچهای استاتور، امکان کنترل دقیق سرعت و گشتاور را فراهم میکند. مجموعه این ویژگیها باعث شده است موتورهای BLDC در بسیاری از تجهیزات برقی، عملکردی کماستهلاک، کمصدا و پربازده داشته باشند. مهمترین مزایای موتور BLDC عبارتاند از:
راندمان بالا و کاهش مصرف انرژی
یکی از مهمترین مزایای موتور BLDC، راندمان بالای آن در تبدیل انرژی الکتریکی به انرژی مکانیکی است. در این موتورها، حذف جاروبک و کموتاتور مکانیکی باعث کاهش بخشی از تلفات ناشی از اصطکاک و جرقه میشود. از طرف دیگر، کنترلر الکترونیکی جریان و توان ورودی را متناسب با شرایط کاری موتور تنظیم میکند. در نتیجه، بخش کمتری از انرژی به شکل گرما تلف میشود و بازده موتور در بسیاری از کاربردها را افزایش میدهد.
طول عمر بالا و استهلاک کمتر
در موتورهای DC جاروبکدار، تماس مداوم جاروبک با کموتاتور باعث سایش این قطعات میشود و در طول زمان عملکرد موتور را تحت تأثیر قرار میدهد. در موتور BLDC، کموتاسیون بهصورت الکترونیکی انجام میشود و جاروبک و کموتاتور مکانیکی در ساختار موتور وجود ندارند. در نتیجه، یکی از مهمترین عوامل استهلاک مکانیکی حذف میشود و موتور در شرایط کاری مناسب، طول عمر بیشتری دارد و به تعویض قطعات مصرفی کمتری نیاز پیدا میکند.
کنترل دقیق سرعت و گشتاور
موتور BLDC به دلیل بهرهمندی از کنترلر الکترونیکی، قابلیت کنترل دقیق سرعت و گشتاور را دارد. کنترلر با تنظیم جریان عبوری از سیمپیچهای استاتور، میدان مغناطیسی موردنیاز برای حرکت روتور را مدیریت میکند. این ویژگی، تنظیم سرعت موتور متناسب با میزان بار را امکانپذیر میسازد و عملکرد موتور را در کاربردهایی که تغییر مداوم سرعت و گشتاور اهمیت دارد، بهبود میدهد.
عملکرد کمصدا و کاهش نویز الکتریکی
نبود جاروبک و کموتاتور مکانیکی، اصطکاک و جرقههای ناشی از تماس این قطعات را حذف میکند. به همین دلیل، موتور BLDC در مقایسه با موتورهای DC جاروبکدار، صدای مکانیکی کمتری تولید میکند و در شرایط مناسب، نویز الکتریکی پایینتری دارد. البته میزان صدای نهایی دستگاه فقط به موتور وابسته نیست و عواملی مانند کیفیت بلبرینگها، بالانس روتور، طراحی بدنه، نحوه نصب و روش کنترل موتور نیز بر میزان صدا و لرزش تأثیر دارند..
ابعاد و وزن کمتر در توان مشابه
استفاده از آهنرباهای دائم در روتور، چگالی توان مناسبی برای موتور BLDC ایجاد میکند؛ به این معنا که موتور نسبت به ابعاد و وزن خود، توان قابلتوجهی ارائه میدهد. این ویژگی در تجهیزاتی که فضای نصب محدودی دارند اهمیت زیادی دارد و یکی از دلایل استفاده از موتورهای BLDC در لوازم خانگی، تجهیزات قابلحمل و سامانههای الکتریکی مدرن به شمار میرود.
پاسخ سریع به تغییرات بار
یکی دیگر از مزایای موتور BLDC، پاسخگویی سریع به تغییرات سرعت و بار است. کنترلر با دریافت اطلاعات مربوط به وضعیت موتور، جریان سیمپیچها را در زمان مناسب تنظیم میکند و گشتاور موردنیاز را در اختیار موتور قرار میدهد. این ویژگی باعث میشود موتور در شرایطی که میزان بار بهطور مداوم تغییر میکند، کنترلپذیری مناسبی داشته باشد و عملکرد پایدار خود را حفظ کند.
کاربردهای موتور BLDC
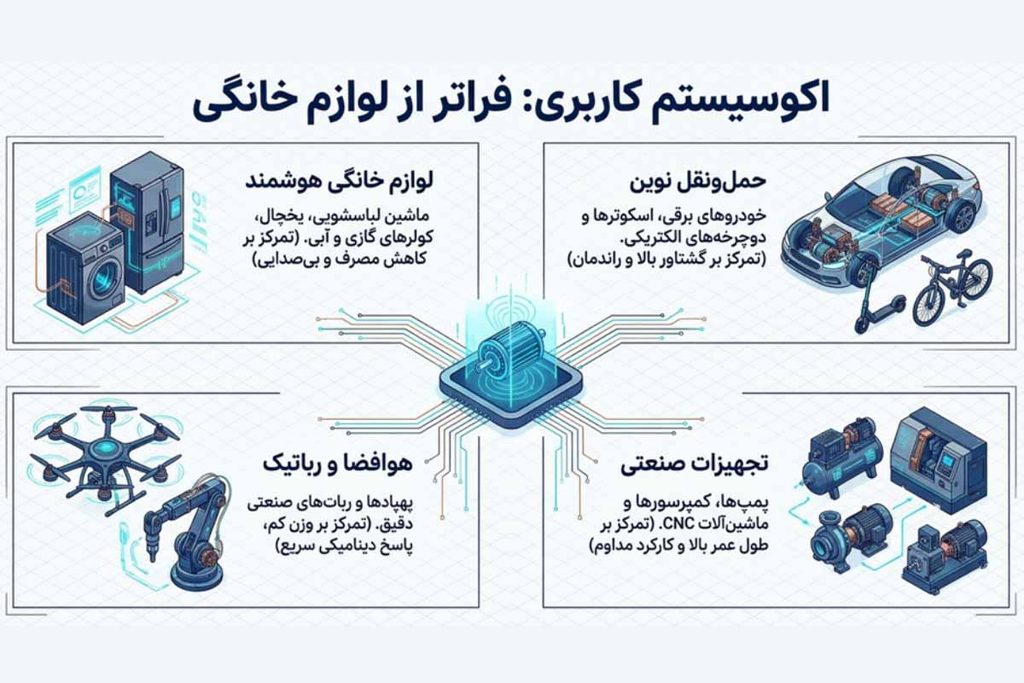
موتورهای BLDC به دلیل راندمان بالا، کنترل دقیق سرعت و گشتاور، صدای کم و استهلاک پایین، در طیف گستردهای از تجهیزات خانگی، صنعتی و الکترونیکی مورد استفاده قرار میگیرند. ماشین لباسشویی، کولر آبی، کولر گازی، یخچال و فریزر، پنکه، هواکش، جاروبرقی، پمپ و کمپرسور از مهمترین لوازم و تجهیزاتی هستند که از این نوع موتور بهره میبرند.
کاربرد موتور BLDC به لوازم خانگی محدود نیست و نمونههای آن در خودروهای برقی، دوچرخه و اسکوتر برقی، پهپاد، ربات، تجهیزات CNC، ماشینآلات صنعتی و برخی تجهیزات پزشکی نیز دیده میشود. کاهش مصرف انرژی، کنترل دقیق دور موتور، عملکرد کمصدا و طول عمر مناسب از مهمترین دلایل استفاده از موتور BLDC در این تجهیزات محسوب میشوند.
مزایای ماشین لباسشویی با موتورهای BLDC
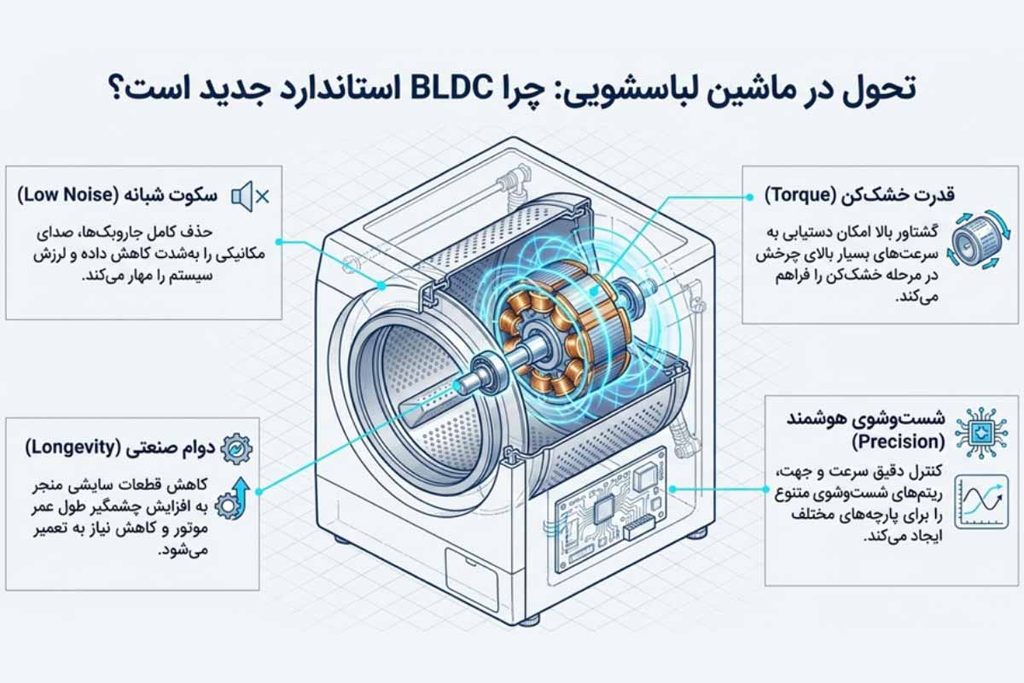
- کاهش مصرف انرژی: راندمان بالای موتور BLDC، اتلاف انرژی را کاهش میدهد و مصرف برق ماشین لباسشویی را پایین میآورد.
- کاهش صدا و لرزش: عملکرد بدون جاروبک، اصطکاک و صدای مکانیکی موتور را کاهش میدهد. در مدلهای دایرکت درایو نیز حذف تسمه و پولی، عوامل مکانیکی ایجادکننده صدا و لرزش را کمتر میکند.
- طول عمر بالاتر: حذف جاروبک و کموتاتور مکانیکی، میزان سایش قطعات را کاهش میدهد و در شرایط کاری مناسب، طول عمر موتور را افزایش میدهد.
- کنترل دقیق سرعت و گشتاور: سیستم کنترل الکترونیکی، تنظیم سرعت چرخش و گشتاور موتور را متناسب با برنامه شستوشو و نوع لباس امکانپذیر میکند.
- قدرت و سرعت مناسب: موتور BLDC گشتاور مناسبی در اختیار سیستم قرار میدهد و امکان دستیابی به سرعت بالای چرخش دیگ در مرحله خشککن را فراهم میکند.
- کاهش نیاز به تعمیر و نگهداری: حذف جاروبک و در برخی مدلها حذف تسمه و پولی، تعداد قطعات مکانیکی در معرض فرسایش را کاهش میدهد و نیاز به سرویس و تعویض قطعات را کمتر میکند.
- شستوشوی بهینهتر: کنترل دقیق سرعت و جهت چرخش دیگ، تنظیم حرکت آن را در مراحل مختلف شستوشو بهبود میدهد و به عملکرد بهتر دستگاه کمک میکند.
- قابلیت اطمینان بیشتر: کاهش قطعات سایشی و کنترل دقیق عملکرد موتور، پایداری و قابلیت اطمینان ماشین لباسشویی را در شرایط کاری مناسب افزایش میدهد.
مزایای کولر آبی با موتورهای BLDC
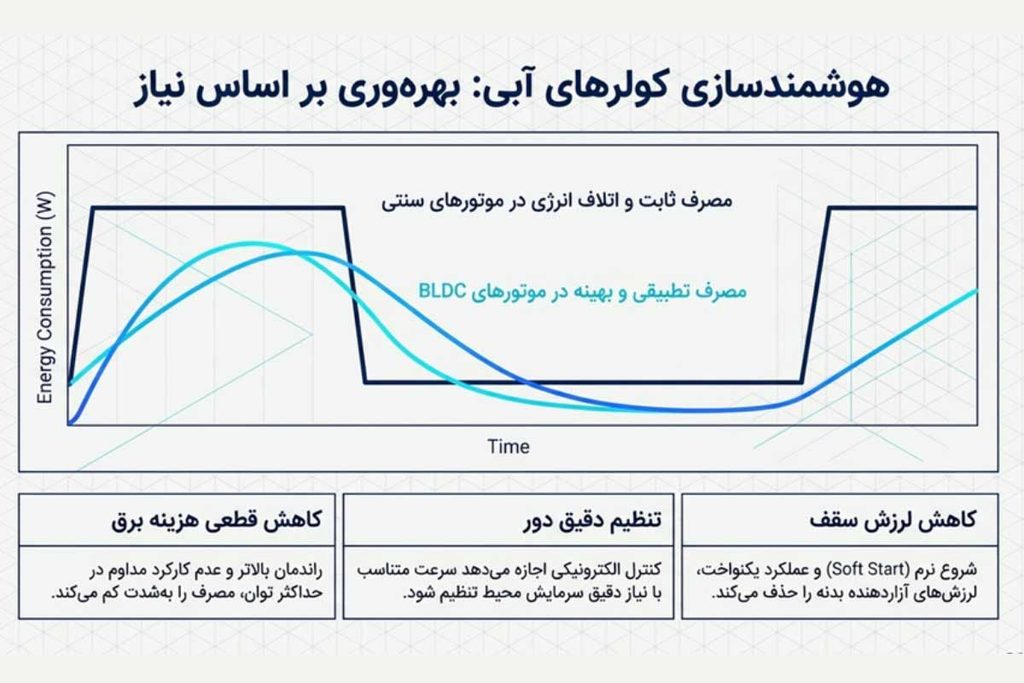
- کاهش مصرف برق: راندمان بالای موتور BLDC و قابلیت تنظیم دور، مصرف انرژی کولر آبی را کاهش میدهد و به کاهش هزینه برق کمک میکند.
- راندمان بالاتر: موتور BLDC انرژی الکتریکی را با تلفات کمتری به انرژی مکانیکی تبدیل میکند و عملکرد بهینهتری در اختیار سیستم قرار میدهد.
- صدای کمتر: حذف جاروبک و کموتاتور مکانیکی، اصطکاک و صدای ناشی از این قطعات را از بین میبرد و به عملکرد کمصداتر کولر کمک میکند.
- طول عمر بیشتر: نبود جاروبک و کاهش قطعات سایشی، استهلاک موتور را کمتر میکند و طول عمر آن را در شرایط کاری مناسب افزایش میدهد.
- کنترل دقیق سرعت: کنترل الکترونیکی موتور، تنظیم دور را متناسب با میزان سرمایش موردنیاز امکانپذیر میکند؛ بنابراین کولر در تمام مدت با حداکثر توان کار نمیکند.
- کاهش لرزش: کنترل نرم و دقیق دور موتور، عملکرد یکنواختتری ایجاد میکند و میزان لرزش دستگاه را کاهش میدهد.
- نیاز کمتر به تعمیر و نگهداری: کاهش اصطکاک و قطعات مکانیکی، نیاز موتور به سرویسهای دورهای و تعویض قطعات فرسوده را کمتر میکند.
- عملکرد مناسب در دورهای مختلف: موتور BLDC امکان تنظیم دورهای مختلف را فراهم میکند و تنظیم سرعت متناسب با شرایط کاری کولر را امکانپذیر میسازد.
- مناسب برای کولرهای آبی هوشمند: قابلیت کنترل الکترونیکی سرعت و امکان تنظیم دور، موتورهای BLDC را به گزینهای مناسب برای کولرهای آبی کممصرف و هوشمند تبدیل کرده است.
معایب موتور BLDC
موتور BLDC در کنار راندمان بالا، استهلاک پایین و کنترل دقیق، محدودیتهایی نیز دارد که هنگام انتخاب و استفاده از آن باید مورد توجه قرار گیرند. مهمترین تفاوت این موتورها با موتورهای DC ساده، وابستگی بیشتر به مدار الکترونیکی و سیستم کنترل است. به همین دلیل، هزینه اولیه بالاتر، پیچیدگی تعمیرات و حساسیت به شرایط کاری از مهمترین معایب موتور BLDC هستند.
1. هزینه اولیه بالاتر
یکی از مهمترین معایب موتور BLDC، هزینه اولیه بالاتر آن در مقایسه با بسیاری از موتورهای DC جاروبکدار است. استفاده از آهنرباهای دائم، سیمپیچی دقیق و درایور الکترونیکی، هزینه ساخت مجموعه موتور را افزایش میدهد. در مدلهای سنسوردار نیز وجود سنسورهای موقعیت و تجهیزات مرتبط، هزینه نهایی را بیشتر میکند. البته در کاربردهای طولانیمدت، کاهش مصرف انرژی و هزینه نگهداری بخشی از اختلاف قیمت اولیه را جبران میکند.
2. وابستگی به درایور و مدار کنترل
کموتاسیون در موتور BLDC برخلاف موتورهای جاروبکدار، بهصورت الکترونیکی انجام میشود. به همین دلیل، عملکرد صحیح موتور به یک درایور یا کنترلر سازگار وابسته است. این مدار جریان را با ترتیب و زمانبندی مناسب به سیمپیچهای استاتور منتقل میکند. در نتیجه، خرابی درایور یا سایر بخشهای الکترونیکی، عملکرد کل سیستم را مختل میکند.
3. پیچیدگی بیشتر در عیبیابی و تعمیر
ساختار الکترونیکی موتور BLDC نسبت به موتورهای DC ساده، پیچیدگی بیشتری دارد. هنگام عیبیابی، علاوه بر خود موتور، بخشهایی مانند درایور، سنسورهای موقعیت، اتصالات و سیگنالهای کنترلی نیز نیاز به بررسی دارند. بنابراین، تعمیر موتور BLDC به دانش تخصصیتر در زمینه موتور و الکترونیک قدرت و همچنین تجهیزات اندازهگیری مناسب نیاز دارد. در برخی موارد نیز هزینه تعمیر این موتورها نسبت به موتورهای سادهتر بیشتر است.
4. حساسیت به دما و دفع حرارت
راندمان مناسب موتور BLDC میزان تلفات و تولید حرارت را کاهش میدهد؛ با این حال، بار زیاد، جریان بیش از حد یا تهویه نامناسب همچنان باعث افزایش دمای موتور میشود. دمای بالا به عایق سیمپیچها، آهنرباهای دائم و بهخصوص قطعات الکترونیکی درایور آسیب وارد میکند و طول عمر آنها را کاهش میدهد. به همین دلیل، در کاربردهای توان بالا، انتخاب صحیح ظرفیت موتور، شرایط بار و سیستم خنککاری اهمیت زیادی دارد.
5. حساسیت سیستم کنترل به نویز الکتریکی
عملکرد موتور BLDC به سوئیچینگ الکترونیکی و سیگنالهای کنترلی وابسته است؛ بنابراین نویز الکترومغناطیسی یا طراحی نامناسب مدار، اختلال در عملکرد سیستم را به همراه دارد. در موتورهای سنسوردار، این اختلالات گاهی به شکل خطا در تشخیص موقعیت روتور ظاهر میشوند. استفاده از درایور مناسب، سیمکشی اصولی، فیلترهای مناسب و رعایت الزامات سازگاری الکترومغناطیسی (EMC)، احتمال بروز این مشکلات را کاهش میدهد.
تفاوتهای موتور BLDC با موتور درایو و تسمهای
پیش از مقایسه موتور BLDC با سیستمهای دایرکت درایو و تسمهای، باید به یک نکته مهم توجه داشت. BLDC، دایرکت درایو و سیستم تسمهای سه مفهوم همسطح نیستند. BLDC به نوع موتور و روش کموتاسیون الکترونیکی آن اشاره دارد، در حالی که دایرکت درایو و سیستم تسمهای، روش انتقال نیروی موتور به بخش متحرک دستگاه را مشخص میکنند. بنابراین، یک موتور BLDC در برخی طراحیها بهصورت مستقیم به بار متصل میشود و در برخی مدلها، انتقال نیرو از طریق تسمه و پولی انجام میگیرد.
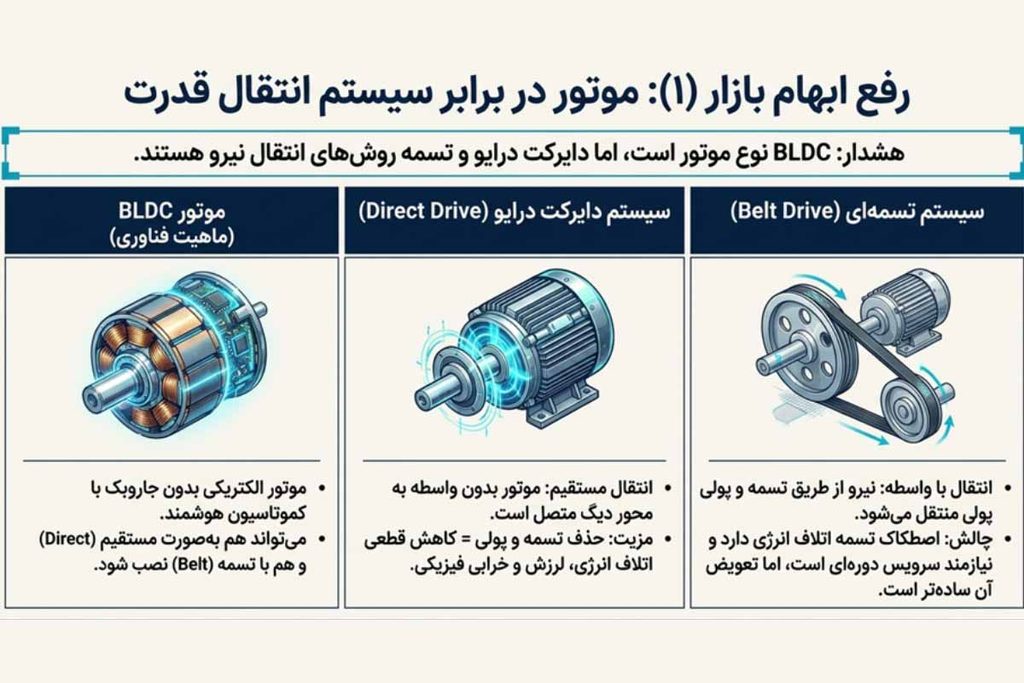
برای درک بهتر این تفاوت، در جدول زیر موتور BLDC، سیستم دایرکت درایو و سیستم تسمهای را از نظر نحوه انتقال نیرو، راندمان، استهلاک، صدا، نگهداری و تعمیرات با یکدیگر مقایسه کردهایم.
| معیار مقایسه | موتور BLDC | سیستم دایرکت درایو | سیستم تسمهای |
| ماهیت فناوری | نوعی موتور الکتریکی بدون جاروبک با کموتاسیون الکترونیکی | روش انتقال مستقیم نیروی موتور به بار | روش انتقال نیرو با استفاده از تسمه و پولی |
| انتقال نیرو | بسته به طراحی، بهصورت مستقیم یا تسمهای | موتور مستقیماً به محور دیگ یا بار متصل است | موتور از طریق تسمه و پولی، بار را به حرکت درمیآورد |
| جاروبک | ندارد | به نوع موتور بستگی دارد؛ بسیاری از مدلها بدون جاروبک هستند | به نوع موتور بستگی دارد |
| تسمه و پولی | ممکن است داشته باشد یا نداشته باشد | ندارد | دارد |
| کنترل سرعت | با کنترلر الکترونیکی و تنظیم جریان انجام میشود | به نوع موتور و درایور وابسته است | به موتور و سیستم کنترل آن بستگی دارد |
| تلفات انتقال نیرو | در صورت استفاده از تسمه، بخشی از تلفات به سیستم انتقال مربوط است | حذف تسمه و پولی، تلفات ناشی از این اجزا را از بین میبرد | اصطکاک و لغزش تسمه بخشی از تلفات سیستم انتقال را تشکیل میدهد |
| استهلاک مکانیکی | کم؛ به دلیل نبود جاروبک و کموتاتور مکانیکی | قطعات انتقال نیروی کمتری دارد | تسمه و پولی در معرض فرسایش قرار دارند |
| صدا و لرزش | معمولاً صدای مکانیکی کمی دارد؛ طراحی کل دستگاه نیز تأثیرگذار است | حذف تسمه، برخی صداهای مکانیکی را کاهش میدهد | وضعیت تسمه، پولی و میزان کشش آن بر صدا و لرزش تأثیر دارد |
| نگهداری | نیاز کمتر به سرویس قطعات مکانیکی موتور | قطعات انتقالی کمتری برای نگهداری دارد | تسمه و مجموعه پولی نیاز به بررسی و سرویس دورهای دارند |
| تعمیرات | خرابی درایور یا بخش کنترل، تعمیر تخصصیتری نیاز دارد | عیبیابی و تعمیر موتور به تخصص فنی نیاز دارد | تعویض یا تنظیم تسمه معمولاً سادهتر است |
| کاربرد در ماشین لباسشویی | کاربرد گسترده در مدلهای جدید | در بسیاری از لباسشوییهای جدید و ردههای بالاتر استفاده میشود | در بسیاری از لباسشوییهای دارای موتور تسمهای کاربرد دارد |
تفاوت موتور اینورتر با bldc
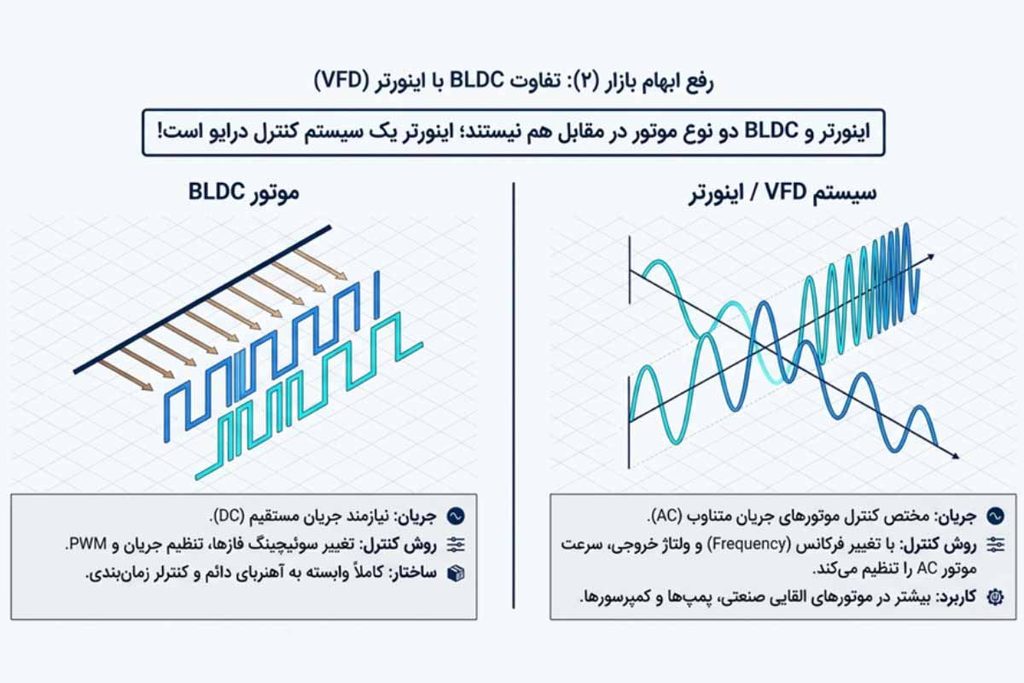
در بازار لوازم برقی، اصطلاح «موتور اینورتر» در کنار «موتور BLDC» زیاد به کار میرود؛ اما این دو اصطلاح از نظر فنی به یک مفهوم اشاره نمیکنند. موتور BLDC نوعی موتور الکتریکی بدون جاروبک است که کموتاسیون آن بهصورت الکترونیکی انجام میشود. در مقابل، اینورتر یا VFD یک سیستم الکترونیکی برای کنترل موتور است. موتورهای BLDC نیز برای کنترل جریان فازها به مدار قدرت و درایور نیاز دارند. بنابراین، اینورتر و BLDC را نباید بهعنوان دو نوع موتور در مقابل یکدیگر در نظر گرفت.
1. تفاوت در ساختار و نحوه عملکرد
در موتور BLDC، روتور معمولاً از آهنرباهای دائم و استاتور از سیمپیچ تشکیل شده است. مدار کنترل با تشخیص موقعیت روتور، جریان فازهای مناسب را در زمان مشخص تغییر میدهد تا میدان مغناطیسی موردنیاز برای چرخش روتور ایجاد شود. تشخیص موقعیت نیز با استفاده از سنسورهایی مانند Hall یا بهصورت بدون سنسور انجام میشود.
در سیستم VFD، اینورتر برای کنترل موتورهای AC به کار میرود. این سیستم با تغییر فرکانس و ولتاژ خروجی، سرعت و شرایط کاری موتور را تنظیم میکند. ساختار رایج VFD شامل یکسوکننده، لینک DC و بخش اینورتر است که برق DC را با فرکانس و ولتاژ موردنظر به برق AC تبدیل میکند.
2. تفاوت در روش کنترل سرعت
در موتور BLDC، کنترل سرعت از طریق تغییر سوئیچینگ فازها، جریان و PWM انجام میشود. کنترلر زمان مناسب تحریک فازها را تعیین میکند تا میدان مغناطیسی استاتور با موقعیت روتور هماهنگ باقی بماند. در روشهای پیشرفتهتر، کنترل FOC نیز برای دستیابی به حرکت نرمتر و کنترل دقیقتر سرعت و گشتاور مورد استفاده قرار میگیرد.
در VFD، تغییر فرکانس مهمترین روش برای کنترل سرعت موتور AC است. اینورتر با تولید ولتاژ و فرکانس متغیر، سرعت موتور را متناسب با نیاز بار تنظیم میکند. روشهای کنترلی VFD شامل V/F، کنترل برداری و روشهای پیشرفتهتر هستند.
3. تفاوت در راندمان و مصرف انرژی
موتور BLDC به دلیل حذف جاروبک و استفاده از آهنرباهای دائم، در بسیاری از کاربردها راندمان و چگالی توان مناسبی دارد. از طرف دیگر، VFD نیز با کاهش سرعت موتور متناسب با نیاز بار، امکان کاهش مصرف انرژی را فراهم میکند. بنابراین، برتری یکی از این دو فناوری در مصرف انرژی بهصورت مطلق قابل بیان نیست و راندمان نهایی به نوع موتور، درایور، میزان بار و نقطه کاری سیستم بستگی دارد.
4. تفاوت در کاربردها
موتورهای BLDC در تجهیزاتی مانند فن، پمپ، لوازم خانگی، تجهیزات پزشکی، رباتیک و وسایل نقلیه برقی کاربرد دارند. راندمان مناسب، کنترل دقیق و ابعاد فشرده از مهمترین دلایل استفاده از این موتورها در چنین تجهیزاتی هستند.
VFDها نیز بیشتر برای کنترل سرعت موتورهای AC در تجهیزاتی مانند فن، پمپ، کمپرسور و ماشینآلات صنعتی به کار میروند. تنظیم سرعت موتور متناسب با نیاز بار، یکی از مهمترین دلایل استفاده از VFD در این تجهیزات است.
5. تفاوت در تعمیر و نگهداری
موتور BLDC به دلیل نداشتن جاروبک و کموتاتور مکانیکی، استهلاک ناشی از این قطعات را ندارد؛ اما عملکرد آن به درایور و سیستم کنترل وابسته است. به همین دلیل، در صورت بروز مشکل، علاوه بر خود موتور، مدار درایور، سنسورها، اتصالات و سیگنالهای کنترلی نیز باید بررسی شوند.
در سیستم VFD نیز اینورتر بخش الکترونیکی مهمی به شمار میرود و تنظیم صحیح پارامترهای آن با مشخصات موتور و بار اهمیت زیادی دارد. در نتیجه، هر دو فناوری به دانش فنی در زمینه الکترونیک قدرت و کنترل موتور نیاز دارند؛ اما ساختار و روش کنترل آنها با یکدیگر متفاوت است
آیا موتورهای BLDC داغ میشوند؟
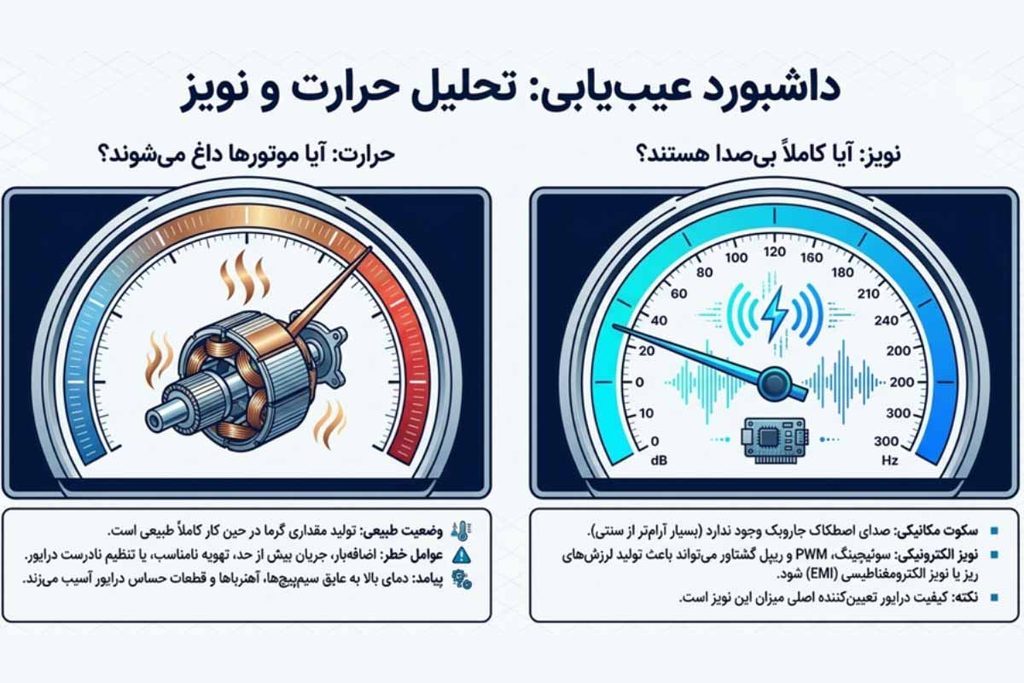
بله، داغ شدن موتور BLDC تا حد مشخصی طبیعی است و هنگام کار مقداری گرما تولید میشود. با این حال، اضافهبار، عبور جریان بیش از حد، خنککاری نامناسب یا تنظیم نادرست درایور، دمای موتور را بیش از حد افزایش میدهد. انتخاب موتور و کنترلر متناسب با کاربرد و تأمین تهویه مناسب، از افزایش بیش از حد دما و کاهش عمر موتور جلوگیری میکند.
آیا موتور BLDC نویز دارد؟
موتور BLDC به دلیل نداشتن جاروبک و کموتاتور مکانیکی، معمولاً صدای مکانیکی کمتری نسبت به موتورهای DC جاروبکدار دارد؛ اما کاملاً بدون نویز نیست. سوئیچینگ الکترونیکی، PWM و ریپل گشتاور از عواملی هستند که روی صدای موتور، لرزش و نویز الکترومغناطیسی تأثیر میگذارند. میزان نویز نیز به طراحی موتور، کیفیت درایور و روش کنترل آن بستگی دارد.
نظرات کاربران